 ChatGPT
 Claude
 Perplexity
 Grok
 Gemini
Роботизированный паллетайзер автоматически укладывает короба, выходящие с производственной линии, на поддон по заранее рассчитанной схеме. Машина, разработанная и изготовленная TAMTAŞ и представленная на UMTİK 2026, объединяет программу оптимизации схемы укладки, 4-осевой портальный робот и вакуумный захват, способный брать несколько коробов одновременно. В полевых испытаниях она укладывала в среднем 440 коробов в час и обеспечила рост энергоэффективности на 400 %.
Главное:
- В среднем 440 коробов в час; ручная укладка, занимавшая целый день, выполняется за минуты.
- Программа предлагает четыре схемы укладки для каждого продукта, окончательный выбор делает оператор.
- Переход между форматами продукта и поддона занимает всего пять секунд.
- Асимметричная схема слоёв сцепляет слои между собой, и груз остаётся устойчивым при транспортировке.
- Оптимизация траекторий и захват нескольких коробов повышают энергоэффективность на 400 %.
Почему паллетирование становится узким местом в конце линии?
С ростом скорости дозирования и упаковки участок паллетирования в конце линии часто оказывается самым медленным звеном. Если он не успевает, продукция скапливается, линия останавливается, а общая производительность завода падает. Нехватка персонала в период пандемии также показала, насколько уязвимы к таким внешним потрясениям предприятия, зависящие от ручного труда.
Ручная укладка несёт два постоянных риска: проблемы со здоровьем из-за тяжёлых повторяющихся подъёмов и потери времени из-за человеческих ошибок. Поэтому на высокопроизводительных линиях переход на быстрый и безошибочный роботизированный паллетайзер — уже не выбор, а необходимость.
Как работает роботизированный паллетайзер?
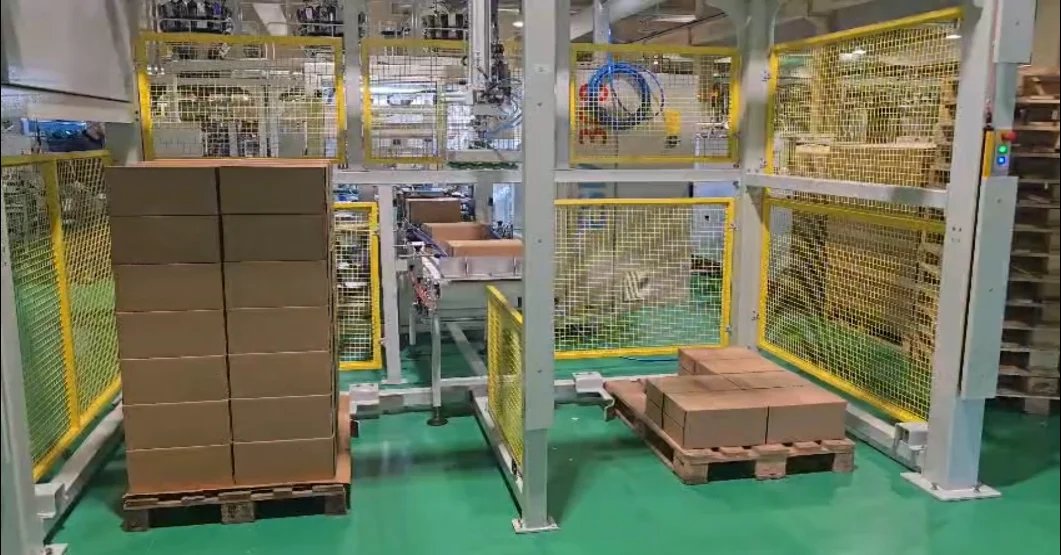
Машина построена на жёсткой стальной портальной раме, на которой установлена роботизированная рука. Перед началом укладки управляющий компьютер запускает алгоритм, который рассчитывает максимальное число коробов, помещающихся на поддоне в заданных оператором границах. Когда линия запущена, рука перемещается линейно по осям X, Y и Z и вращается вокруг собственной вертикальной оси (ось A). Вакуумный захват берёт с подающего конвейера один или несколько коробов и ставит каждый в рассчитанную позицию.
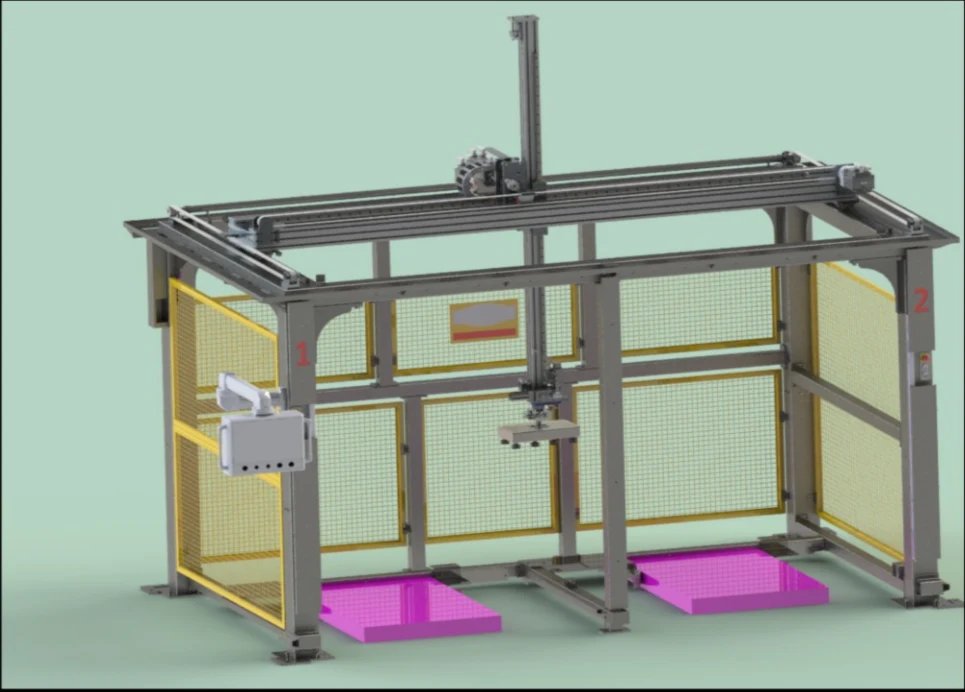
Основные узлы руки робота
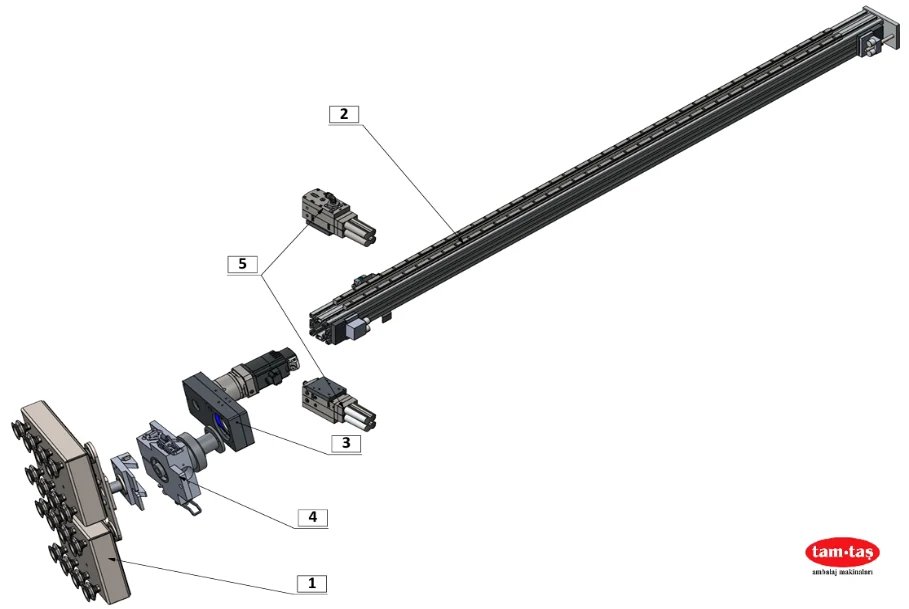
- Вакуумный захват: многовакуумная головка, которая берёт короба сверху и может переносить несколько коробов за цикл.
- Узел оси Z: линейные направляющие на алюминиевых профилях перемещают руку вверх и вниз. Жёсткость конструкции оптимизирована для повторяемых движений даже на высокой скорости.
- Узел поворота захвата: зубчато-ременная передача поворачивает захват на 360°, точно ориентируя короба по схеме укладки.
- Соединительный узел: модульный интерфейс между захватом и корпусом робота. Захватные головки быстро меняются, что сокращает обслуживание и переналадку.
- Вакуумный генератор: генераторы разрежения установлены прямо на подвижной конструкции, благодаря чему потери вакуума минимальны.
Оптимизация схемы укладки: программа предлагает четыре варианта
Задача загрузки поддона — NP-трудная задача упаковки. Точные методы гарантируют наилучший результат, но время расчёта растёт экспоненциально с числом коробов. Эвристические методы за секунды находят схемы, очень близкие к оптимальным, поэтому на быстрых линиях предпочтение отдаётся им.
Для нового продукта оператор вводит только:
- ширину, длину и высоту короба (мм);
- ширину и длину поддона (мм);
- минимальный зазор между коробами (мм);
- максимально допустимую высоту штабеля (мм).
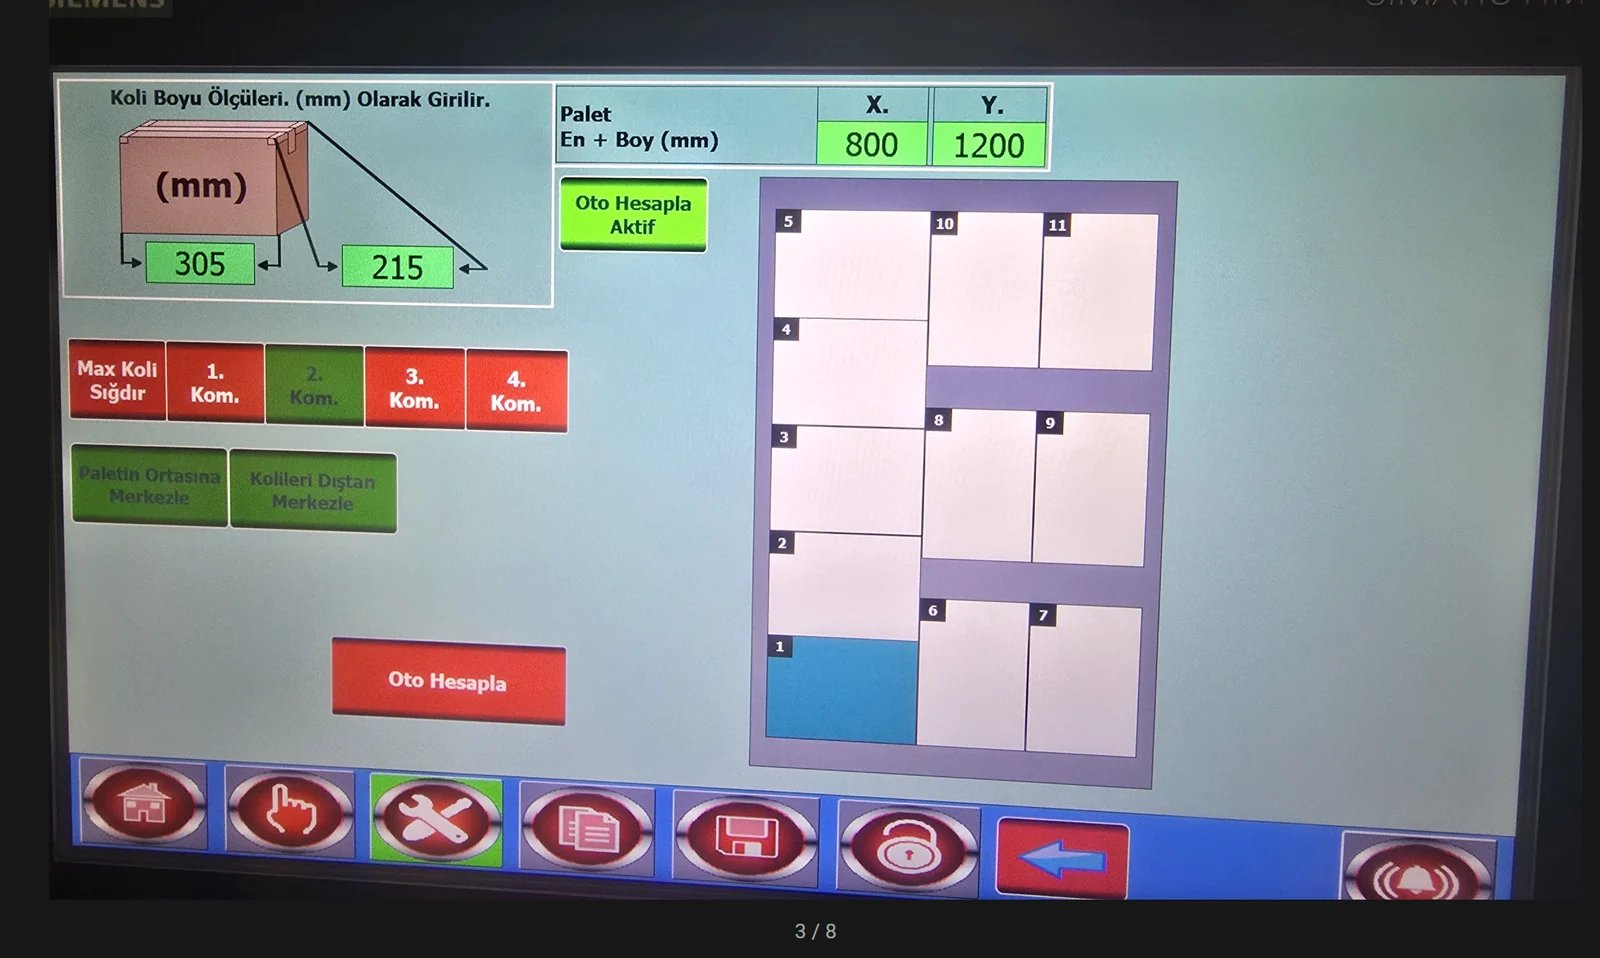
Алгоритм рассматривает поддон как двумерный прямоугольник и соблюдает несколько правил: укладка начинается от угла или от центра поддона, короба ставятся только вдоль или поперёк, короб может выступать за край поддона не более чем на 10 мм, а каждая позиция должна быть достижима для руки робота без столкновений.
В этих границах программа уравновешивает три цели: максимум коробов на поддоне, снижение энергопотребления за счёт более коротких перемещений и поворотов робота и асимметричную схему слоя. Если асимметричную схему зеркально отражать на каждом слое, слои сцепляются и образуют прочный груз, который не смещается при перевозке. При симметричной схеме отражённый слой совпадал бы с нижним, и такого сцепления не было бы.
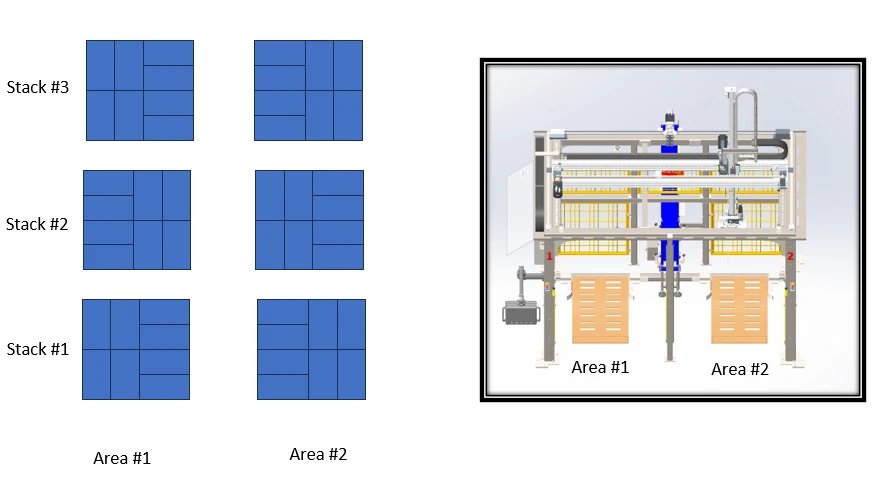
По завершении расчёта программа показывает четыре схемы. Одни дают максимальное число коробов, другие — более сбалансированный асимметричный рисунок при немного меньшем количестве. Оператор выбирает по приоритетам, может подвинуть отдельные короба на экране и сохранить схему для повторяющихся заказов. Поэтому смена продукта занимает всего пять секунд.
Результаты на производстве: 440 коробов в час, +400 % энергоэффективности
По результатам испытаний и эксплуатации машина укладывает в среднем 440 коробов в час и работает в темпе быстрых производственных линий. Интенсивная ручная укладка, занимавшая целый день, выполняется за несколько минут.
По результатам испытаний из доклада, рост энергоэффективности на 400 % объясняется двумя факторами: оптимизацией траекторий, сокращающей движения робота, и захватом, переносящим несколько коробов за цикл. Один и тот же поддон формируется меньшим числом движений и с меньшими затратами энергии. Устраняя узкое место в конце линии, машина одновременно снижает эргономические и финансовые риски ручной укладки.
Об исследовании
Статья основана на докладе «High-Speed and Energy-Optimized Robotic Pallet Stacking Machine for Improved Logistics Efficiency in Production Lines» — совместном исследовании Стамбульского технического университета и TAMTAŞ. Авторы: Метин Джандан (ITU), Гёкхан Менгютай и Эрдоган Тюркоглу (TAMTAŞ), проф. д-р Мустафа Баккал (ITU). Исследование представил на UMTİK 2026 вице-президент TAMTAŞ Эмре Таш, который также проверил эту статью.
Часто задаваемые вопросы
Сколько коробов в час укладывает роботизированный паллетайзер?
В полевых испытаниях роботизированный паллетайзер TAMTAŞ укладывал в среднем 440 коробов в час. Реальная скорость зависит от размера короба, схемы укладки и числа коробов, захватываемых за цикл.
С какими размерами поддонов и коробов он работает?
Размеры поддона и короба вводятся в миллиметрах на панели оператора, и программа пересчитывает схему для каждой комбинации. В примере из исследования использовались поддон 800 x 1200 мм и короба 305 x 215 мм.
Сколько времени занимает смена продукта?
Переход на сохранённый рецепт занимает около пяти секунд. Для нового продукта оператор вводит размеры короба и поддона и выбирает одну из четырёх предложенных схем.
Зачем нужна асимметричная схема слоёв?
Если асимметричную схему зеркально отражать на каждом слое, слои перекрываются и фиксируют груз. Это снижает риск опрокидывания поддона при перемещении погрузчиком и отгрузке.
Можно ли встроить паллетайзер в существующую упаковочную линию?
Да. Машина принимает короба с подающего конвейера, поэтому её можно установить в конце существующих линий упаковки в короба. Каждый проект разрабатывается с учётом планировки линии, целевой производительности и типа поддона.
Решение для паллетирования на вашей линии
Роботизированное паллетирование — последнее звено линейных решений TAMTAŞ от дозирования до поддона; оборудование для предыдущих этапов смотрите в каталоге упаковочного оборудования. Примеры линий — от дозирования до паллетирования — смотрите на странице комплексных линий, а связаться с нашей командой можно через форму запроса, указав продукт и целевую производительность.