 ChatGPT
 Claude
 Perplexity
 Grok
 Gemini
آلة التكديس الروبوتية على المنصات (البالِتايزر الروبوتي) تكدّس الكراتين الخارجة من خط الإنتاج على منصة نقالة تلقائيًا وفق نمط محسوب مسبقًا. تجمع الآلة التي صمّمتها وصنعتها TAMTAŞ وعُرضت في مؤتمر UMTİK 2026 بين برنامج لتحسين نمط التحميل، وذراع روبوتية جسرية رباعية المحاور، وماسك تفريغ قادر على حمل عدة كراتين في وقت واحد. وفي الاختبارات الميدانية كدّست الآلة 440 كرتونة في الساعة في المتوسط وحققت زيادة في كفاءة الطاقة بنسبة 400%.
أبرز النقاط:
- 440 كرتونة في الساعة في المتوسط؛ أعمال التكديس اليدوي التي كانت تستغرق يومًا كاملًا تُنجز في دقائق.
- يقترح البرنامج أربعة أنماط تحميل لكل منتج، ويتخذ المشغّل القرار النهائي.
- يستغرق التبديل بين مقاسات المنتج والمنصة خمس ثوانٍ فقط.
- يربط نمط الطبقات غير المتماثل الطبقات ببعضها، فتبقى الحمولة ثابتة أثناء النقل.
- يرفع تحسين المسار وحمل عدة كراتين في الدورة الواحدة كفاءة الطاقة بنسبة 400%.
لماذا يتحول التكديس إلى اختناق في نهاية الخط؟
مع ارتفاع سرعات التعبئة والتغليف، كثيرًا ما تصبح محطة التكديس في نهاية الخط أبطأ حلقاته. وعندما لا تواكب سرعة الخط تتكدس المنتجات ويتوقف الخط وتنخفض الطاقة الإنتاجية للمصنع. كما كشف نقص العمالة خلال فترة الجائحة مدى هشاشة المنشآت المعتمدة على العمل اليدوي أمام مثل هذه الصدمات الخارجية.
ويحمل التكديس اليدوي خطرين دائمين: مشكلات صحية مرتبطة بالرفع الثقيل والمتكرر، وخسائر في الوقت بسبب الأخطاء البشرية. لذلك لم يعد الانتقال إلى نظام تكديس روبوتي سريع وخالٍ من الأخطاء خيارًا في الخطوط عالية الإنتاج، بل أصبح ضرورة.
كيف تعمل آلة التكديس الروبوتية؟
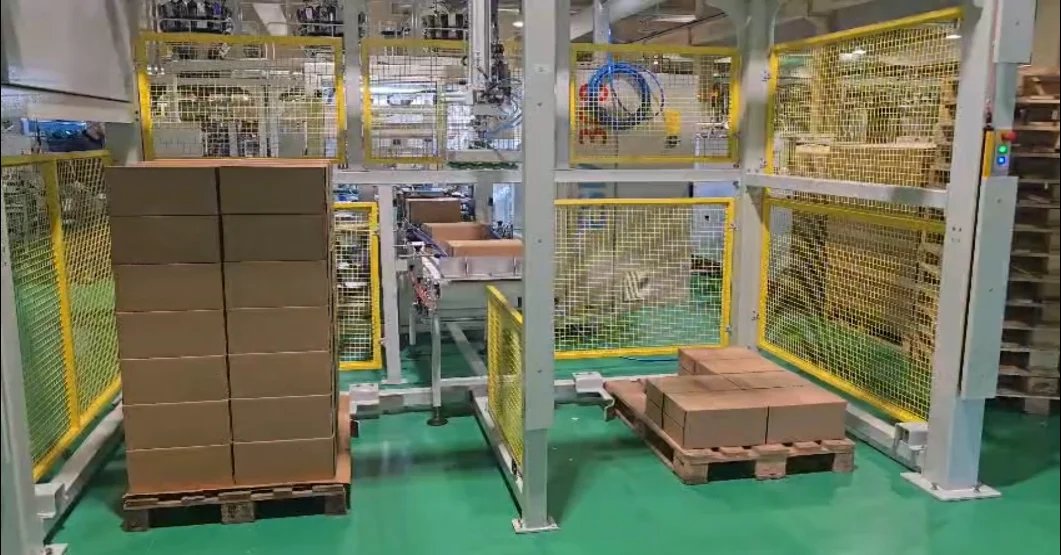
تقوم الآلة على هيكل جسري متين من الفولاذ يحمل الذراع الروبوتية. وقبل بدء التكديس يشغّل حاسوب التحكم خوارزمية تحسب أكبر عدد من الكراتين يمكن وضعه على المنصة ضمن الحدود التي يدخلها المشغّل. وعند تشغيل الخط تتحرك الذراع حركة خطية على المحاور X وY وZ وتدور حول محورها الرأسي (المحور A). ويلتقط ماسك التفريغ كرتونة واحدة أو أكثر من سير التغذية ويضع كل واحدة في موضعها المحسوب.
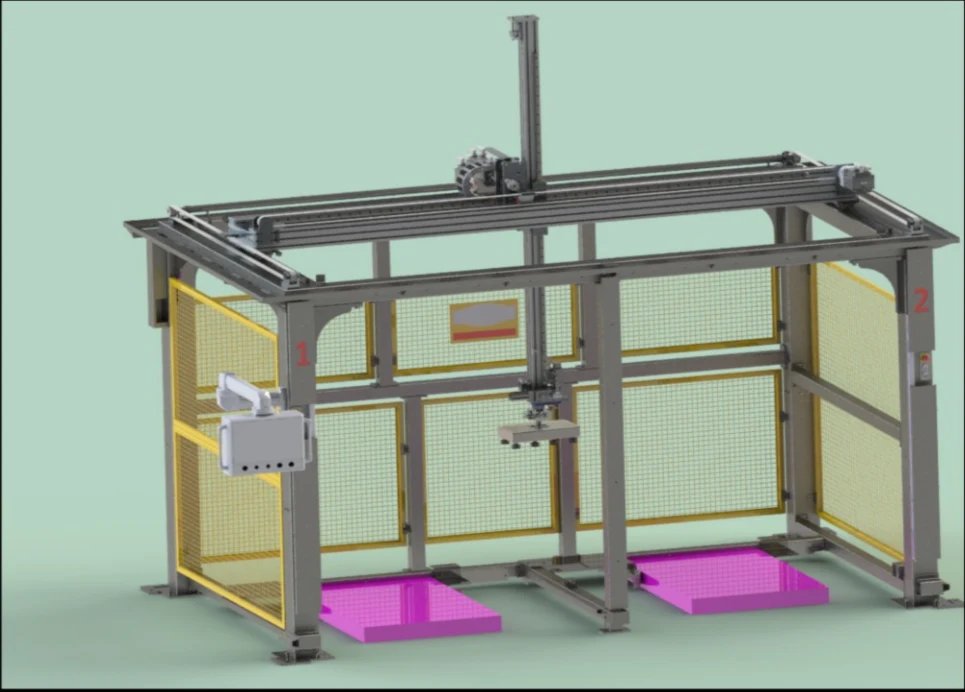
المجموعات الرئيسية للذراع الروبوتية
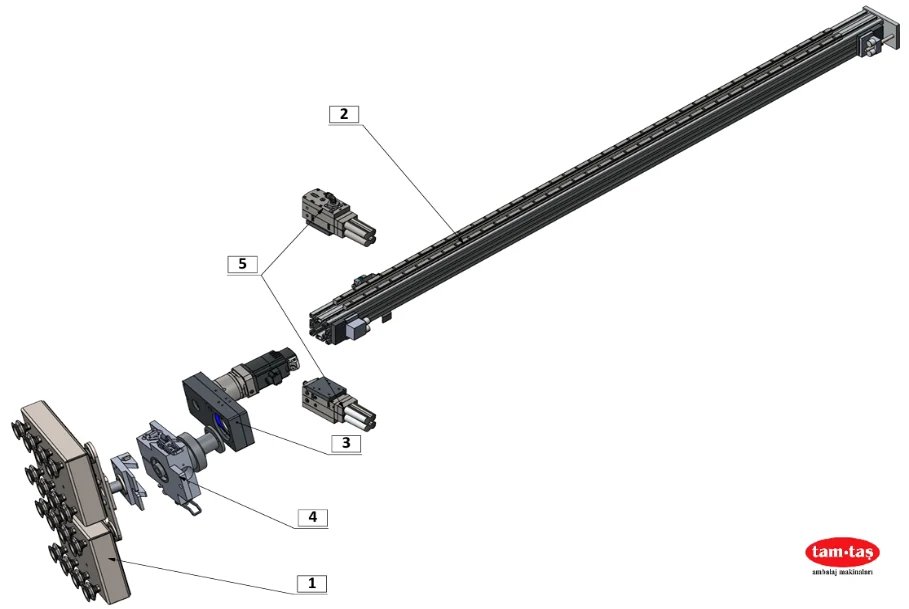
- مجموعة ماسك التفريغ: رأس تفريغ متعدد يمسك الكراتين من الأعلى ويمكنه حمل أكثر من كرتونة في الدورة الواحدة.
- مجموعة حركة المحور Z: مجاري خطية على مقاطع ألومنيوم تحرك الذراع صعودًا وهبوطًا، مع صلابة مُحسّنة لحركة دقيقة متكررة حتى عند السرعات العالية.
- مجموعة دوران الماسك: نظام سير مسنن وبكرات يدير الماسك 360 درجة لتوجيه الكراتين بدقة وفق نمط التحميل.
- مجموعة الربط: واجهة معيارية تصل الماسك بجسم الروبوت، ما يتيح تبديل رؤوس الإمساك بسرعة واختصار وقت الصيانة وتغيير المقاسات.
- مجموعة مولّد التفريغ: تُركّب مولّدات الشفط على الهيكل المتحرك نفسه، فيقل فقد التفريغ إلى أدنى حد.
تحسين نمط التحميل: البرنامج يقدّم أربعة خيارات
مسألة تحميل المنصات مسألة ترتيب من فئة NP-الصعبة. فالطرق الدقيقة تضمن أفضل نتيجة، لكن زمن الحساب يتضاعف بشكل أسّي مع ازدياد عدد الكراتين. أما الطرق الاستدلالية فتجد في ثوانٍ أنماطًا قريبة جدًا من الأمثل، ولذلك تُفضَّل في خطوط الإنتاج السريعة.
عند إدخال منتج جديد يكتفي المشغّل بإدخال ما يلي:
- عرض الكرتونة وطولها وارتفاعها (مم)
- عرض المنصة وطولها (مم)
- أقل مسافة بين الكراتين (مم)
- أقصى ارتفاع مسموح للرصّة (مم)
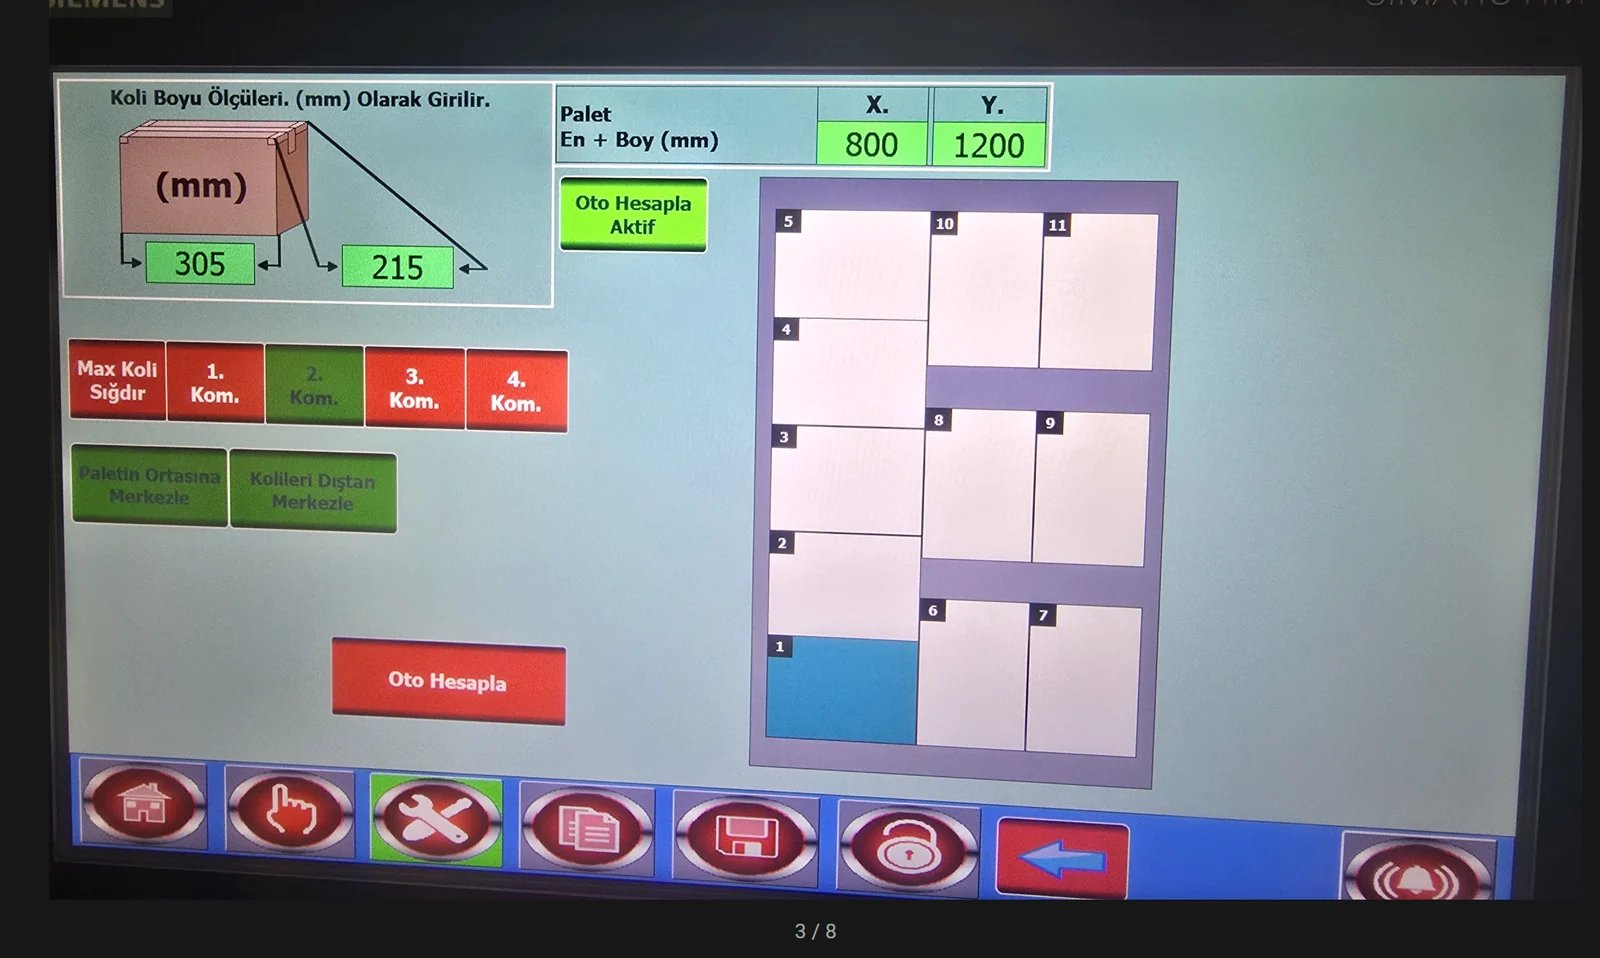
تتعامل الخوارزمية مع المنصة كمستطيل ثنائي الأبعاد وتلتزم بعدة قواعد: يبدأ الترتيب من زاوية المنصة أو من مركزها، وتوضع الكراتين أفقيًا أو رأسيًا فقط، ولا يتجاوز بروز الكرتونة عن حافة المنصة 10 مم، ويجب أن يكون كل موضع قابلًا للوصول من الذراع دون تصادم.
وضمن هذه الحدود يوازن البرنامج بين ثلاثة أهداف: وضع أكبر عدد من الكراتين على المنصة، وخفض استهلاك الطاقة بتقصير مسارات الروبوت ودورانه، وإنتاج نمط طبقات غير متماثل. فعند عكس النمط غير المتماثل في كل طبقة تتداخل الطبقات وتشكّل حمولة متماسكة لا تتزحزح أثناء النقل. أما في النمط المتماثل فتكون الطبقة المعكوسة مطابقة لما تحتها، فلا يتحقق هذا التداخل.
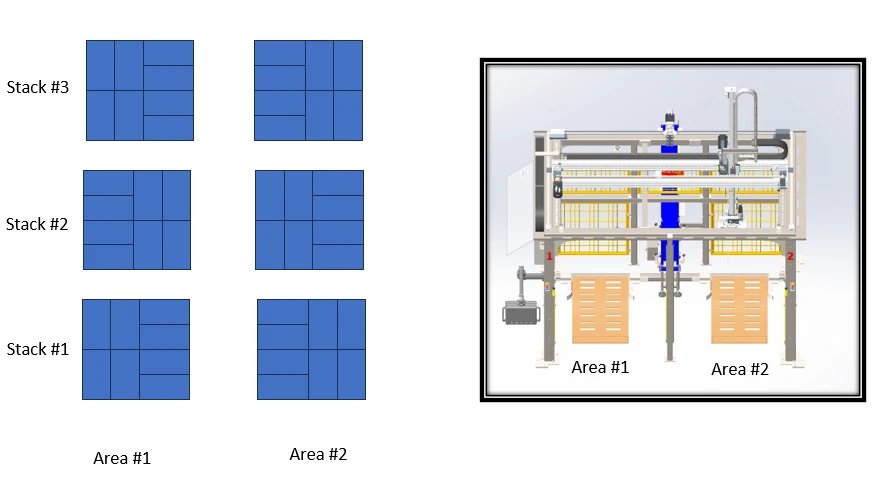
بعد انتهاء الحساب يعرض البرنامج أربعة أنماط؛ بعضها يصل إلى أقصى عدد من الكراتين، وبعضها يقدّم نمطًا غير متماثل أكثر توازنًا بعدد أقل قليلًا. يختار المشغّل حسب أولوياته، ويمكنه تحريك الكراتين على الشاشة لضبط النمط وحفظه لعمليات الإنتاج المتكررة، ولذلك لا يستغرق تغيير المنتج سوى خمس ثوانٍ.
النتائج الميدانية: 440 كرتونة في الساعة وكفاءة طاقة أعلى بنسبة 400%
وفق نتائج الاختبارات والتشغيل، تكدّس الآلة 440 كرتونة في الساعة في المتوسط وتواكب خطوط الإنتاج السريعة، وتُنجَز أعمال التكديس اليدوي المكثفة التي كانت تستغرق يومًا كاملًا في دقائق معدودة.
ووفق نتائج الاختبارات في الورقة البحثية، فللزيادة في كفاءة الطاقة بنسبة 400% مصدران: تحسين المسار الذي يختصر حركات الروبوت، وماسك يحمل عدة كراتين في الدورة الواحدة؛ فتكتمل المنصة نفسها بحركات أقل وطاقة أقل. وبينما تزيل الآلة الاختناق في نهاية الخط، فإنها تقلل أيضًا المخاطر الصحية والمالية للتكديس اليدوي.
خلفية الدراسة
يستند هذا المقال إلى الورقة البحثية «High-Speed and Energy-Optimized Robotic Pallet Stacking Machine for Improved Logistics Efficiency in Production Lines»، وهي دراسة مشتركة بين جامعة إسطنبول التقنية وTAMTAŞ. مؤلفوها: متين جاندان (ITU)، وغوكهان منغوتاي وأردوغان توركأوغلو (TAMTAŞ)، والأستاذ الدكتور مصطفى باكال (ITU). وقد عرض الدراسةَ في مؤتمر UMTİK 2026 أمره طاش، نائب رئيس TAMTAŞ، الذي راجع هذا المقال أيضًا.
الأسئلة الشائعة
كم كرتونة في الساعة تكدّس آلة التكديس الروبوتية؟
في الاختبارات الميدانية كدّست آلة TAMTAŞ الروبوتية 440 كرتونة في الساعة في المتوسط. وتعتمد السرعة الفعلية على مقاس الكرتونة ونمط التحميل وعدد الكراتين التي يحملها الماسك في الدورة الواحدة.
ما مقاسات المنصات والكراتين التي تعمل بها؟
تُدخل مقاسات المنصة والكرتونة بالمليمتر من لوحة المشغّل، ويعيد البرنامج حساب النمط لكل تركيبة. واستخدم المثال الحسابي في الدراسة منصة 800 × 1200 مم وكراتين 305 × 215 مم.
كم يستغرق تغيير المنتج؟
يستغرق الانتقال إلى وصفة محفوظة نحو خمس ثوانٍ. وللمنتج الجديد يُدخل المشغّل مقاسات الكرتونة والمنصة ويختار أحد الأنماط الأربعة المقترحة.
لماذا يُستخدم نمط طبقات غير متماثل؟
عند عكس النمط غير المتماثل في كل طبقة تتداخل الطبقات وتُقفل الحمولة، ما يقلل خطر انقلاب المنصة أثناء نقلها بالرافعة الشوكية والشحن.
هل يمكن دمجها في خط تغليف قائم؟
نعم. صُممت الآلة لاستلام الكراتين من سير التغذية، لذا يمكن إضافتها إلى نهاية خطوط التعبئة في الكراتين والتغليف القائمة. ويُخطَّط كل مشروع وفق تخطيط الخط والطاقة المستهدفة ونوع المنصة.
حل تكديس لخط إنتاجك
التكديس الروبوتي هو الحلقة الأخيرة في حلول خطوط TAMTAŞ من التعبئة إلى المنصة؛ ولمراحل الخط السابقة تصفّح كتالوج آلات التعبئة والتغليف. يمكنك الاطلاع على نماذج خطوط من التعبئة إلى التكديس في صفحة الخطوط المتكاملة، والتواصل مع فريقنا عبر نموذج طلب عرض السعر مع ذكر منتجك والطاقة المستهدفة.