 ChatGPT
 Claude
 Perplexity
 Grok
 Gemini
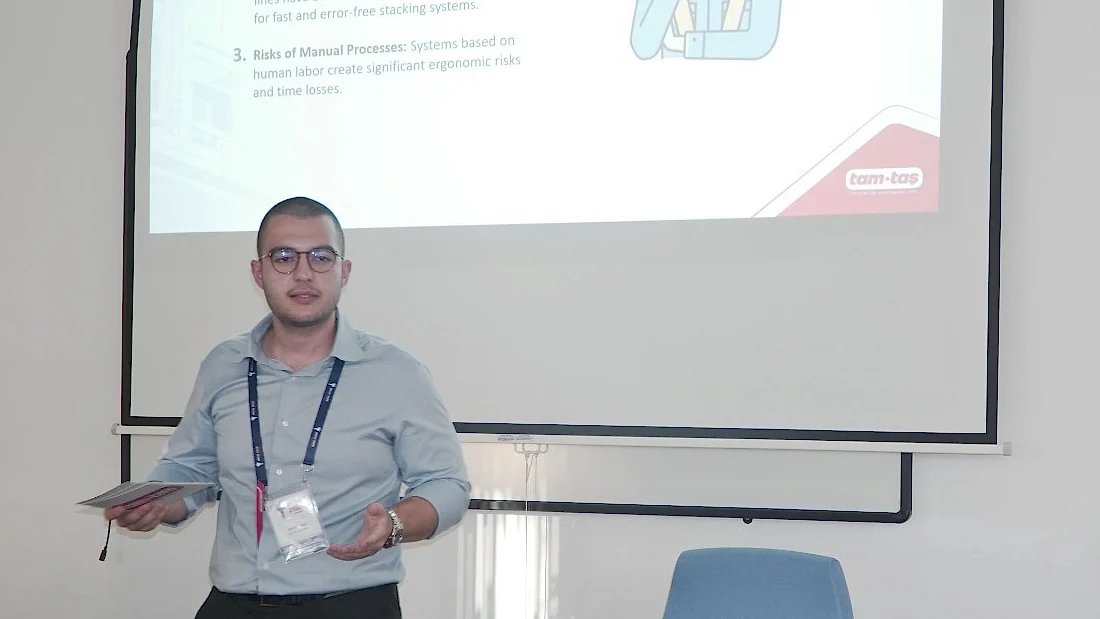
Eine Roboter-Palettiermaschine stapelt die Kartons am Ende einer Produktionslinie automatisch nach einem vorab berechneten Lagenbild auf eine Palette. Die von TAMTAŞ entwickelte, gebaute und auf der UMTİK 2026 vorgestellte Maschine kombiniert eine Software zur Optimierung des Palettenlagenbilds, einen 4-Achs-Portalroboter und einen Vakuumgreifer, der mehrere Kartons gleichzeitig aufnehmen kann. In Praxistests stapelte sie durchschnittlich 440 Kartons pro Stunde und erzielte eine um 400 % höhere Energieeffizienz.
Das Wichtigste in Kürze:
- Durchschnittlich 440 Kartons pro Stunde; manuelle Stapelarbeit, die früher einen ganzen Tag dauerte, ist in Minuten erledigt.
- Die Software schlägt für jedes Produkt vier Lagenbilder vor, die endgültige Wahl trifft der Bediener.
- Der Wechsel zwischen Produkt- und Palettenformaten dauert nur fünf Sekunden.
- Ein asymmetrisches Lagenbild verzahnt die Lagen und sorgt für eine transportstabile Ladung.
- Wegoptimierung und Mehrfachgreifen steigern die Energieeffizienz um 400 %.
Warum wird das Palettieren zum Engpass am Linienende?
Mit steigenden Abfüll- und Verpackungsgeschwindigkeiten wird die Palettierstation am Linienende oft zum langsamsten Glied. Kann das Palettieren nicht Schritt halten, stauen sich die Produkte, die Linie steht still und die Gesamtleistung des Werks sinkt. Der Personalmangel während der Pandemie hat zudem gezeigt, wie anfällig personalintensive Betriebe für solche äußeren Einflüsse sind.
Manuelles Stapeln birgt zwei dauerhafte Risiken: ergonomische Gesundheitsprobleme durch schweres, wiederholtes Heben und Zeitverluste durch menschliche Fehler. Auf Hochleistungslinien ist der Umstieg auf ein schnelles und fehlerfreies Roboter-Palettiersystem daher keine Option mehr, sondern eine Notwendigkeit.
Wie funktioniert eine Roboter-Palettiermaschine?
Die Maschine basiert auf einem stabilen Stahlportal, das den Roboterarm trägt. Vor dem Stapeln berechnet der Steuerungsrechner mit einem Lagenbild-Algorithmus die maximale Anzahl an Kartons, die innerhalb der vom Bediener eingegebenen Grenzen auf die Palette passen. Sobald die Linie läuft, bewegt sich der Roboterarm linear entlang der X-, Y- und Z-Achse und dreht sich um seine eigene vertikale Achse (A-Achse). Der Vakuumgreifer nimmt einen oder mehrere Kartons gleichzeitig vom Zulaufband auf und setzt jeden an seiner berechneten Position ab.
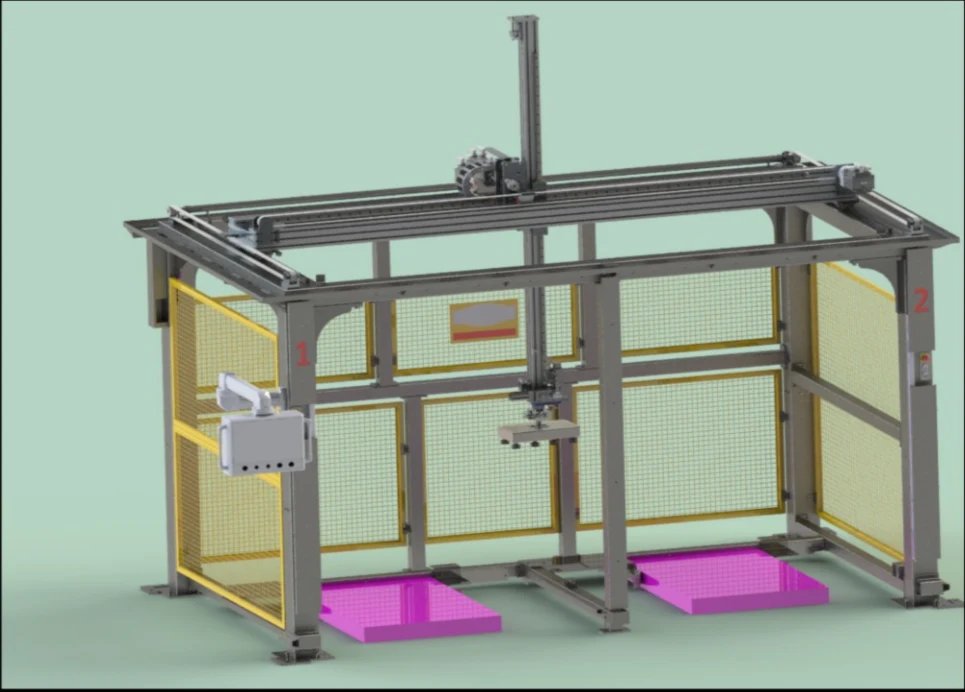
Die Hauptbaugruppen des Roboterarms
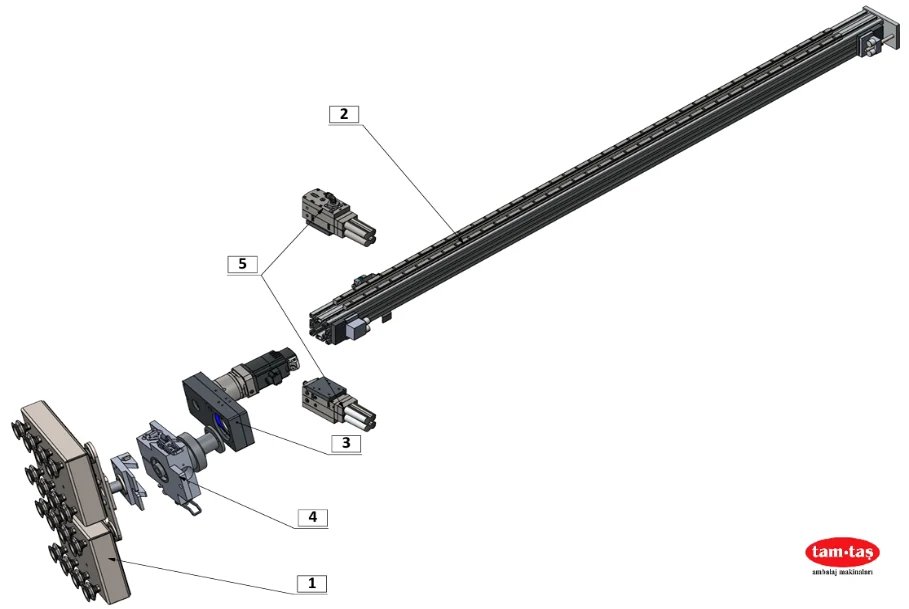
- Vakuumgreifer: Ein Mehrfach-Vakuumkopf, der Kartons von oben greift und pro Zyklus mehr als einen Karton transportieren kann.
- Z-Achsen-Baugruppe: Linearführungen auf Aluminium-Sigmaprofilen positionieren den Roboterarm vertikal. Die Steifigkeit ist für wiederholgenaue Bewegungen auch bei hoher Geschwindigkeit optimiert.
- Greifer-Drehgruppe: Ein Zahnriemen- und Riemenscheibensystem dreht den Greifer um 360°, sodass die Kartons exakt nach dem Lagenbild ausgerichtet werden.
- Verbindungsgruppe: Eine modulare Schnittstelle zwischen Greifer und Roboterkörper. Verschiedene Greiferköpfe lassen sich schnell wechseln, was Wartung und Formatwechsel verkürzt.
- Vakuumerzeuger: Die Erzeuger der Saugkraft sitzen direkt auf der bewegten Struktur, wodurch Vakuumverluste minimiert werden.
Lagenbild-Optimierung: Die Software bietet vier Varianten
Das Palettenbeladungsproblem ist ein NP-schweres Packproblem. Exakte Verfahren garantieren das beste Ergebnis, doch ihre Rechenzeit wächst mit der Zahl der Kartons exponentiell. Heuristische Verfahren finden in Sekunden Lagenbilder, die dem Optimum sehr nahe kommen, und werden deshalb auf schnellen Produktionslinien bevorzugt.
Für ein neues Produkt gibt der Bediener nur Folgendes ein:
- Breite, Länge und Höhe des Kartons (mm)
- Breite und Länge der Palette (mm)
- Mindestabstand zwischen den Kartons (mm)
- Maximal zulässige Stapelhöhe (mm)
Der Algorithmus betrachtet die Palette als zweidimensionales Rechteck und hält einige Regeln ein: Die Belegung beginnt an einer Palettenecke oder in der Mitte, Kartons werden nur quer oder längs gelegt, ein Karton darf höchstens 10 mm über den Palettenrand ragen, und jede Position muss für den Roboterarm kollisionsfrei erreichbar sein.
Innerhalb dieser Grenzen gleicht die Software drei Ziele ab: möglichst viele Kartons pro Palette, geringerer Energieverbrauch durch kürzere Verfahrwege und weniger Drehungen sowie ein asymmetrisches Lagenbild. Wird ein asymmetrisches Lagenbild in jeder Lage gespiegelt, verzahnen sich die Lagen und bilden eine feste Ladung, die beim Transport nicht verrutscht. Bei einem symmetrischen Lagenbild wäre die gespiegelte Lage identisch mit der darunterliegenden, sodass diese Verzahnung ausbliebe.
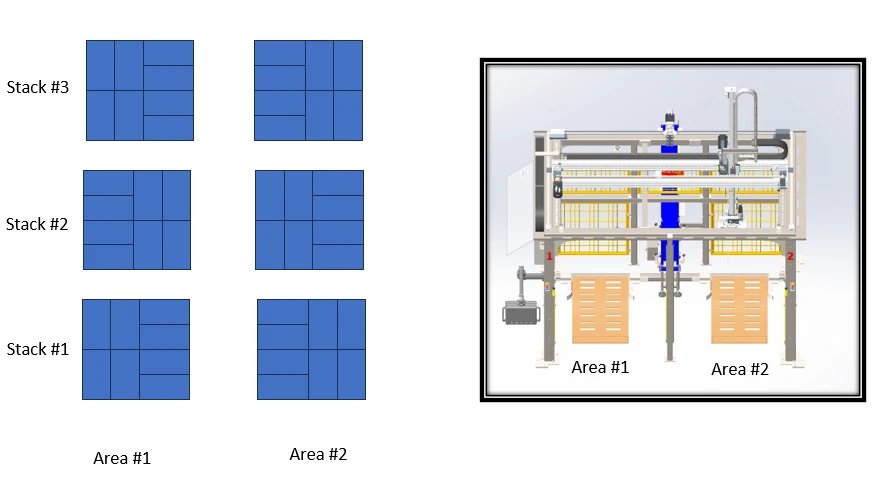
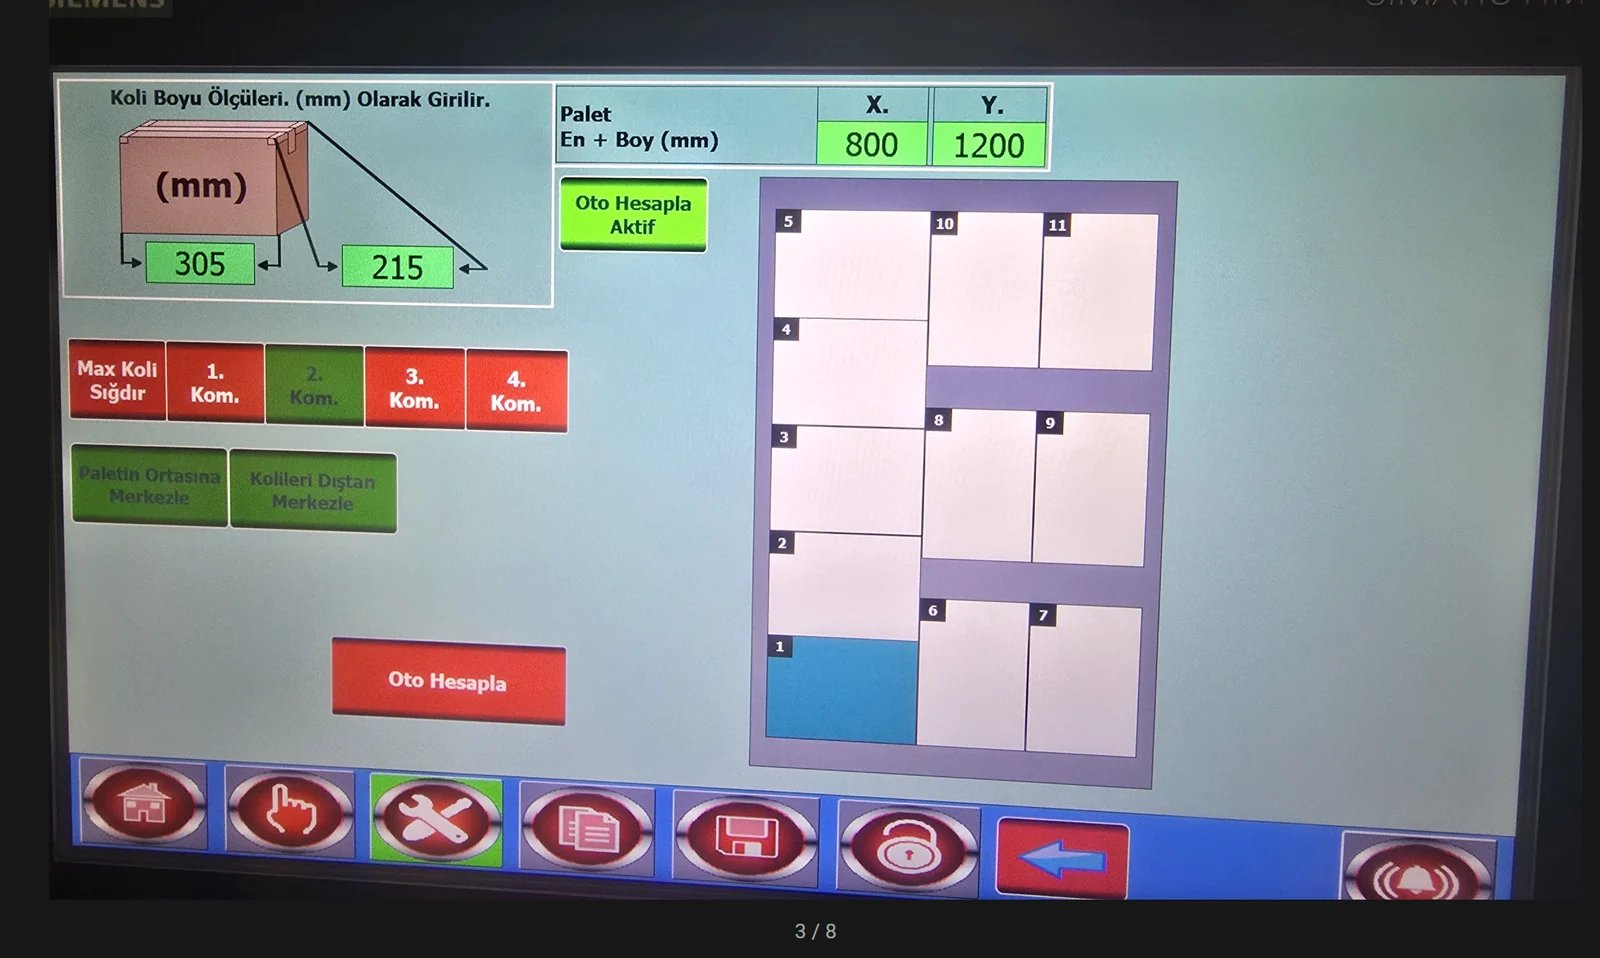
Nach der Berechnung zeigt die Software vier Lagenbilder an. Einige erreichen die maximale Kartonzahl, andere bieten mit etwas weniger Kartons ein ausgewogeneres asymmetrisches Muster. Der Bediener wählt nach Priorität, kann einzelne Kartons am Bildschirm feinjustieren und das Muster für wiederkehrende Aufträge speichern. So dauert ein Produktwechsel nur fünf Sekunden.
Ergebnisse aus der Praxis: 440 Kartons pro Stunde, 400 % Energieeffizienz
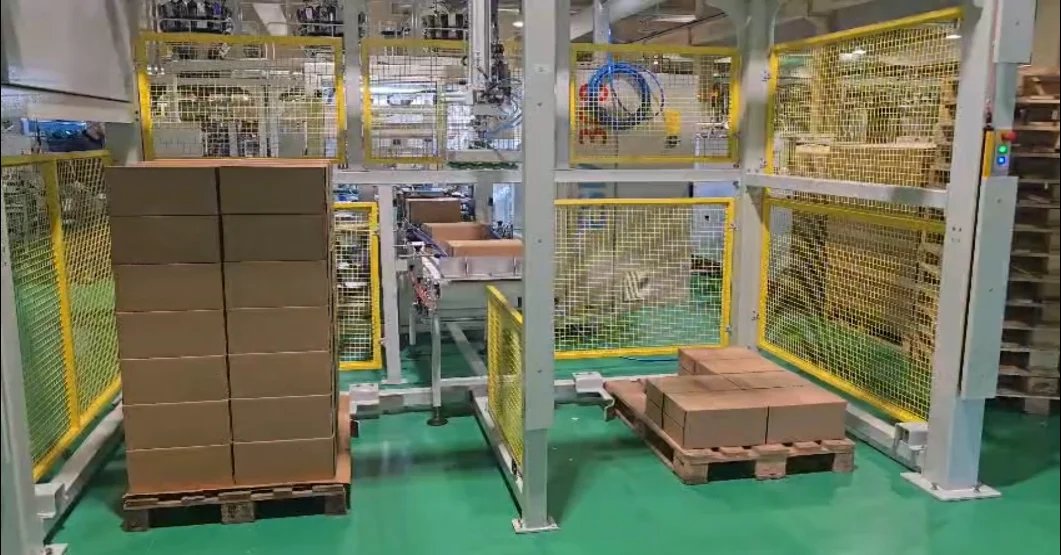
Laut Praxis- und Testergebnissen stapelt die Maschine durchschnittlich 440 Kartons pro Stunde und hält mit schnellen Produktionslinien Schritt. Intensive manuelle Stapelarbeit, die früher einen ganzen Tag dauerte, ist in wenigen Minuten erledigt.
Laut den Testergebnissen der Studie hat die um 400 % höhere Energieeffizienz zwei Ursachen: die Wegoptimierung, die die Roboterbewegungen verkürzt, und einen Greifer, der pro Zyklus mehrere Kartons transportiert. Dieselbe Palette wird so mit weniger Bewegungen und weniger Energie fertiggestellt. Die Maschine beseitigt den Engpass am Linienende und senkt zugleich die ergonomischen und finanziellen Risiken des manuellen Stapelns.
Hintergrund der Studie
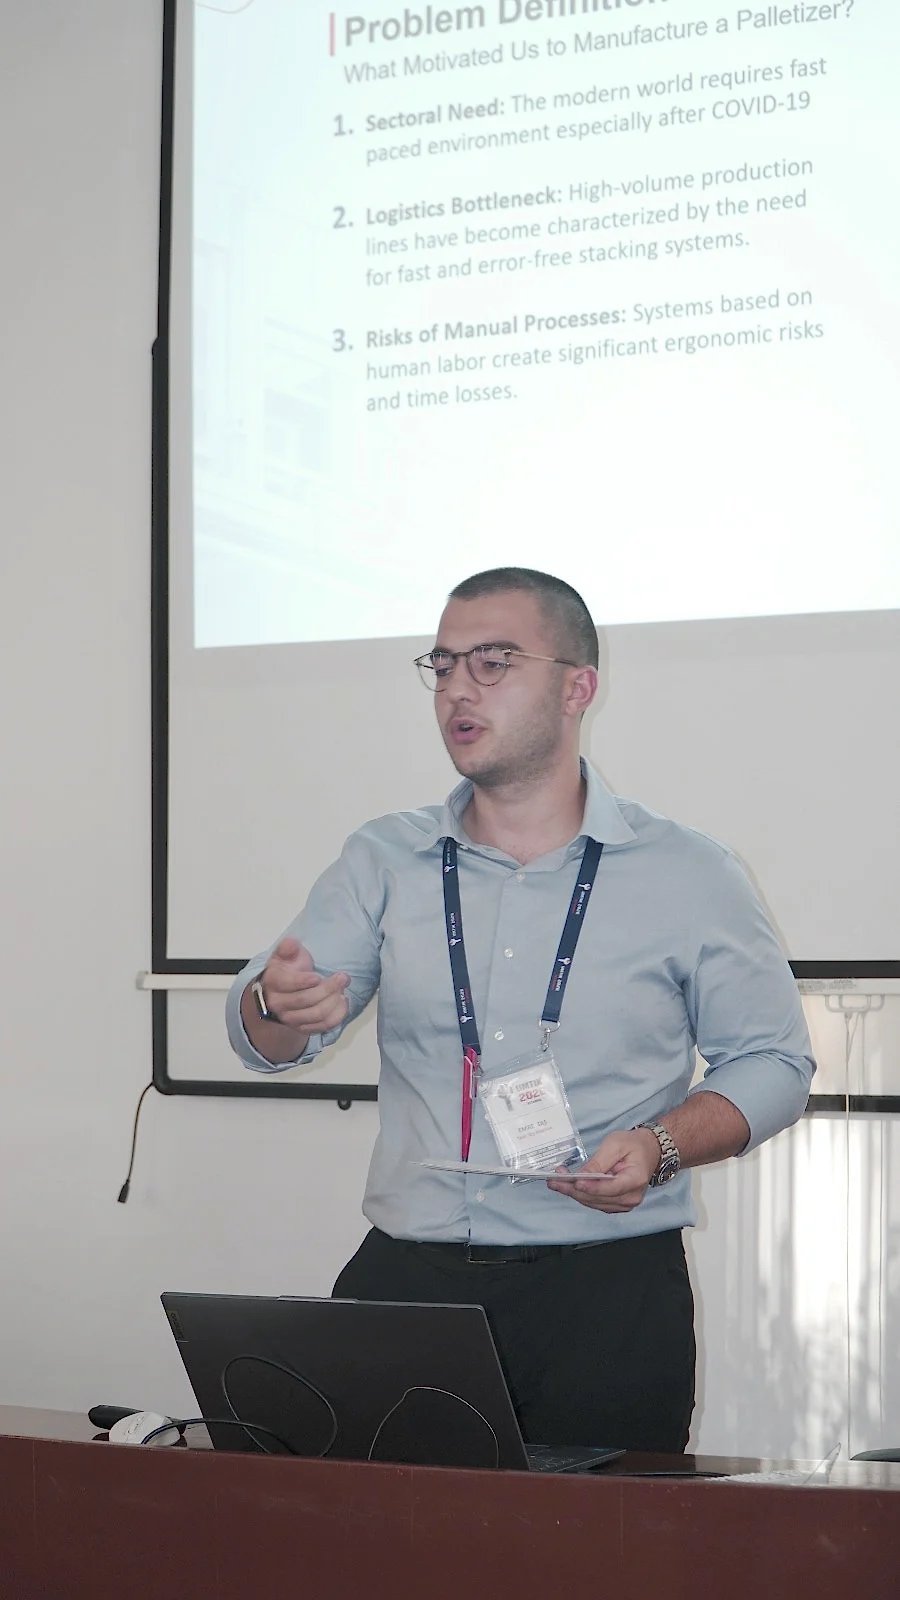
Dieser Beitrag basiert auf dem Konferenzbeitrag „High-Speed and Energy-Optimized Robotic Pallet Stacking Machine for Improved Logistics Efficiency in Production Lines“, einer gemeinsamen Studie der Technischen Universität Istanbul und TAMTAŞ. Autoren sind Metin Candan (ITU), Gökhan Mengütay und Erdoğan Türkoğlu (TAMTAŞ) sowie Prof. Dr. Mustafa Bakkal (ITU). Vorgestellt wurde die Studie auf der UMTİK 2026 von Emre Taş, Vizepräsident von TAMTAŞ, der auch diesen Beitrag fachlich geprüft hat.
Häufig gestellte Fragen
Wie viele Kartons pro Stunde stapelt eine Roboter-Palettiermaschine?
In Praxistests stapelte die Roboter-Palettiermaschine von TAMTAŞ durchschnittlich 440 Kartons pro Stunde. Die tatsächliche Leistung hängt von der Kartongröße, dem Lagenbild und der Zahl der pro Zyklus gegriffenen Kartons ab.
Welche Paletten- und Kartongrößen sind möglich?
Paletten- und Kartonmaße werden in Millimetern am Bedienpanel eingegeben; die Software berechnet das Lagenbild für jede Kombination neu. In der Beispielrechnung der Studie wurden eine 800 x 1200 mm Palette und 305 x 215 mm Kartons verwendet.
Wie lange dauert ein Produktwechsel?
Der Wechsel auf ein gespeichertes Rezept dauert etwa fünf Sekunden. Für ein neues Produkt gibt der Bediener Karton- und Palettenmaße ein und wählt eines der vier vorgeschlagenen Lagenbilder.
Warum ein asymmetrisches Lagenbild?
Wird ein asymmetrisches Lagenbild in jeder Lage gespiegelt, überlappen sich die Lagen und verriegeln die Ladung. Das verringert das Kipprisiko beim Staplertransport und beim Versand.
Lässt sich die Maschine in eine bestehende Verpackungslinie integrieren?
Ja. Die Maschine übernimmt die Kartons von einem Zulaufband und kann daher an das Ende bestehender Kartonier- und Verpackungslinien angeschlossen werden. Jedes Projekt wird anhand von Linienlayout, Leistungsziel und Palettentyp geplant.
Eine Palettierlösung für Ihre Linie
Die Roboter-Palettierung ist das letzte Glied der TAMTAŞ-Linienlösungen von der Abfüllung bis zur Palette; die vorgelagerten Maschinen finden Sie im Verpackungsmaschinenkatalog. Beispiellinien von der Abfüllung bis zur Palettierung finden Sie auf der Seite Komplettlinien; über das Anfrageformular erreichen Sie unser Team mit Ihrem Produkt und Ihrem Leistungsziel.